一、软件设置
1.1 控制器重新上电模式
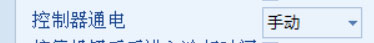
控制器重新上电模式必须设置为手动模式。
功能:主控或从控重新上电接管的时候,主从控都会进入手动模式,保证机组不停机。
1.2 发动机类型选择
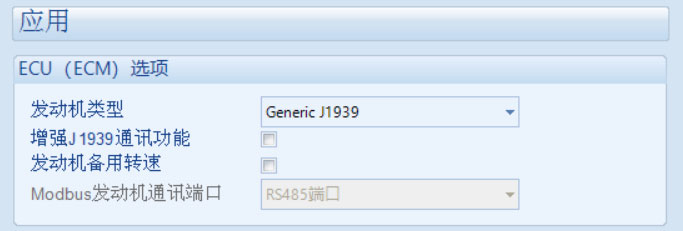
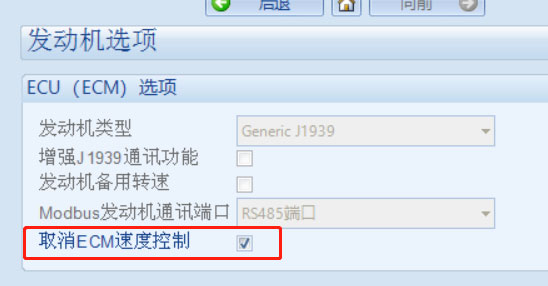
说明: 冗余程序优先推荐使用模拟量调速,因此选择带CAN调速的ECU文件时,必须禁止ECM 调速。
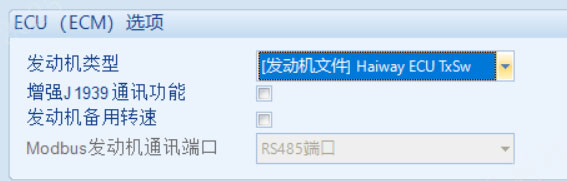
如果只能CAN调速,发动机需要保证在丢失CAN总线调速信号的情况下,能保持500ms不掉转速。然后需要支持冗余版本的发动机ECU文件,如:
1.3 机组合闸反馈输入
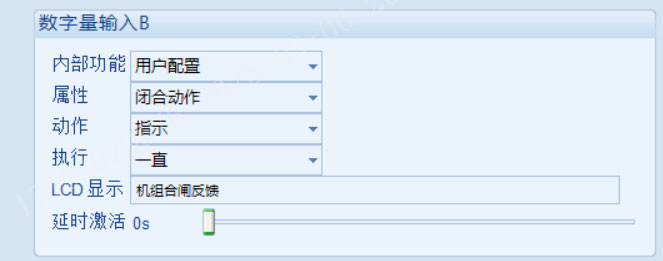
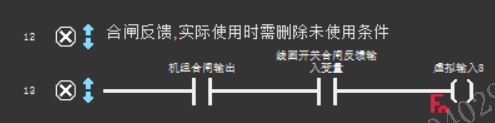
机组合闸反馈信号必须串联机组合闸信号一起使用,防止主控或从控重新上电时,误报机组开关分闸失败报警:
1.4 启动时间
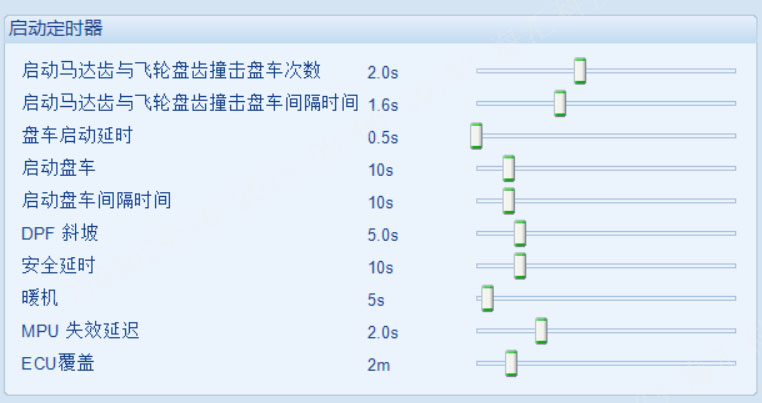
主控和从控的启动时间必须完全一样,启动的时候能保持同时启动。
1.5 无电母排检测时间
无电母排检测时间必须在0.6s以上,防止从控误报母排不带电报警。
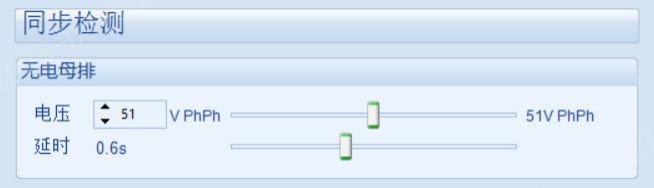
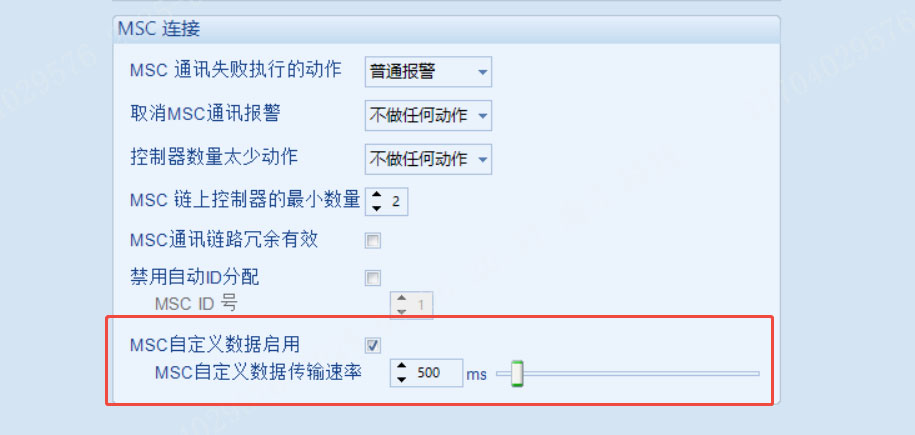
1.6 自定义MSC数据通信
如果有接地电阻柜程,则需要勾选启用MSC自定义数据,周期可选500ms。
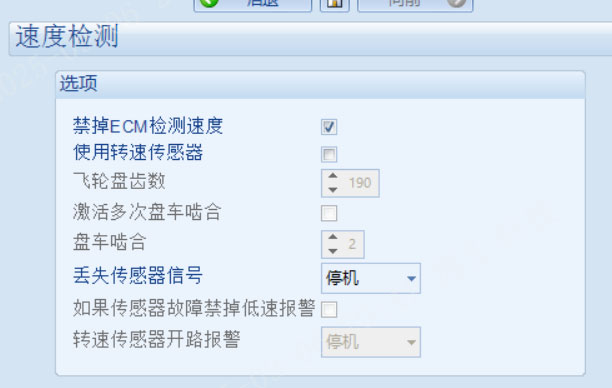
1.7 速度检测
速度检测必须只依靠电压信号检测,需要禁掉ECM检测速度,同时不启用转速传感器。
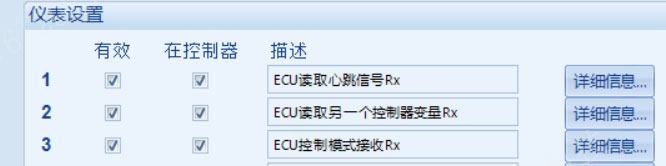
1.8 接收CAN仪表设置
需要使能以下数据,用于主从之间状态、模式、心跳数据交换:
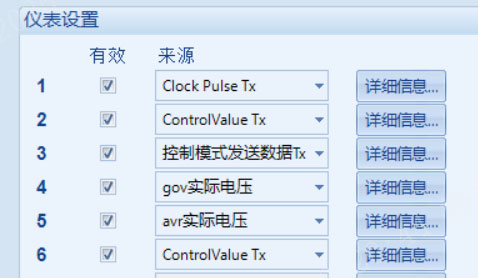
1.9 CAN发送仪表设置
需要使能以下数据列表,前三个是主从之间数据交换,后三个是给冗余模块发送的信号。
二、软件的监控区域设置
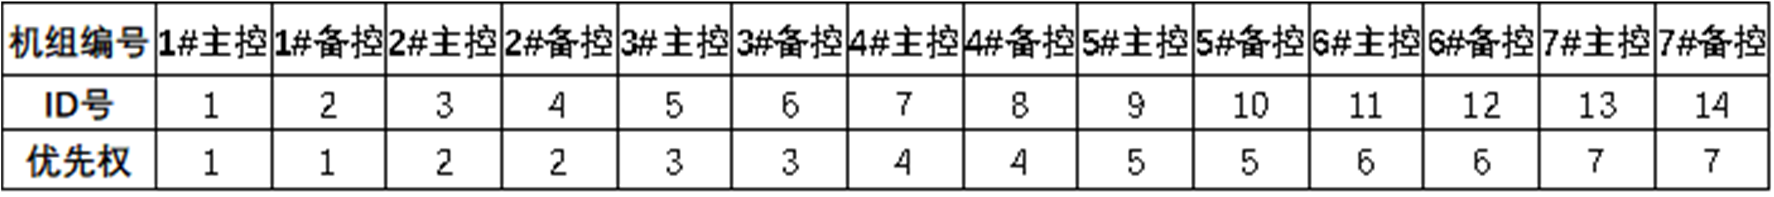
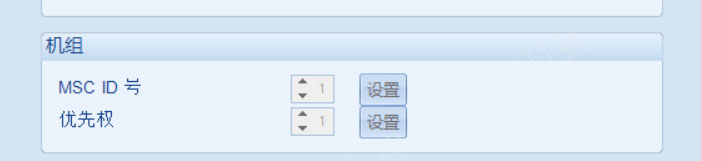
2.1 MSC ID 和优先级设置
MSC ID 和优先级必须严格按照冗余控制器的方式设置,如下图所示:
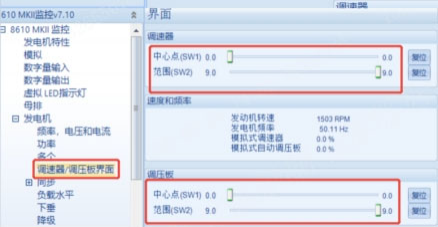
2.2 sw1和sw2设置
主控和备控的设置必须完全一样,和实际的调压板和调速板适配。
三、PLC 设置
按照标准冗余程序导入相应的PLC程序,注意主控和从控的PLC程序是不一样的,前12个PLC 内置功能已被冗余程序占用。
8610冗余最新程序-主控_V1.9_20251101.rar
8610冗余最新程序-备控_V1.9_20251101.rar
四、测试方法
五、常见问题